


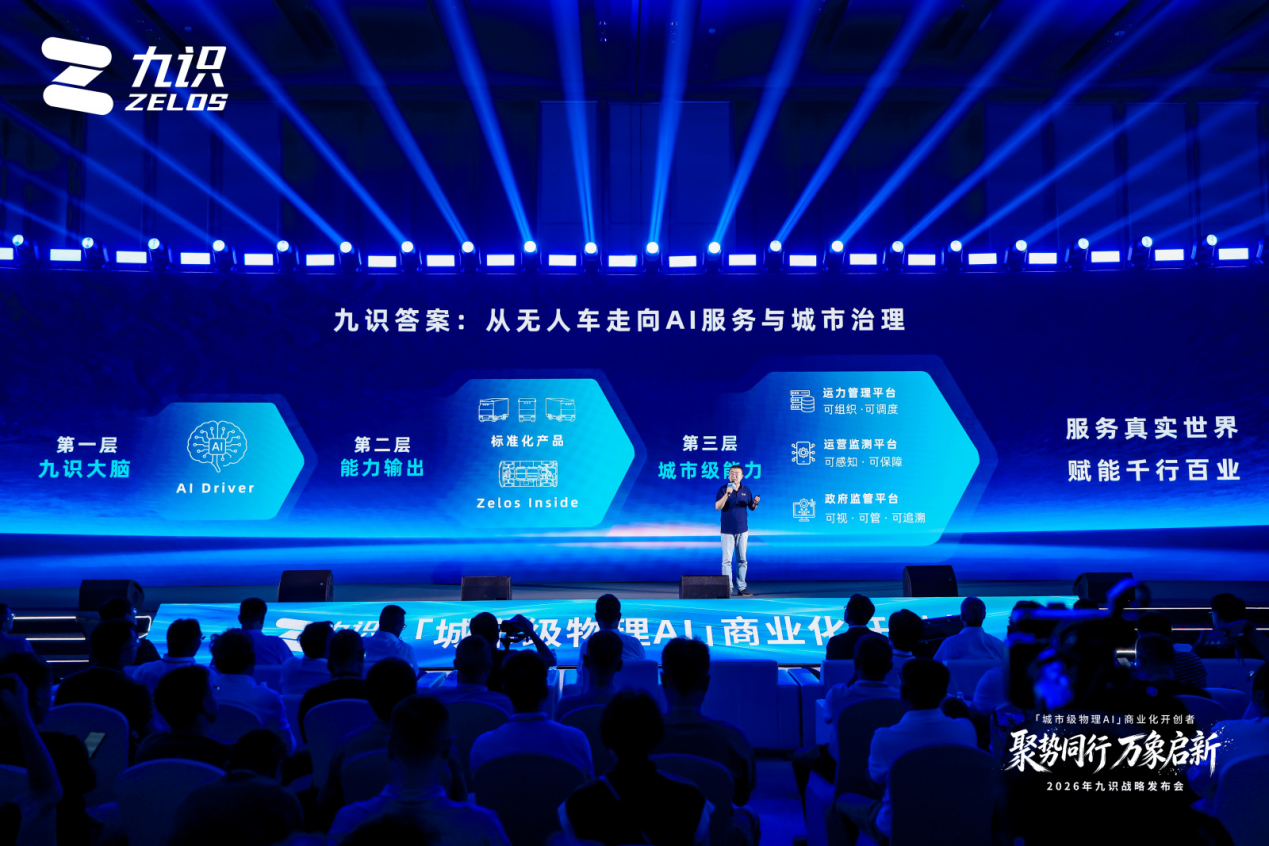
9月17日消息,9月10日,九识正式宣布“城市级物理AI”的战略升级。面向真实世界AI能力中枢的“九识大脑”,正在把经过真实运营验证的L4级无人驾驶能力进行标准化复制,更通过 Zelos Inside 模式赋能千行百业,并深度构建起涵盖运力管理、运营监测、助力政府监管的城市级服务平台。
然而,让“一辆无人车”进化为“高效服务城市的无人运力”,其底层驱动力究竟来自哪里?
今日,九识正式宣布其算力集群突破“万卡”规模,成为业内首家建成万卡集群的L4企业。以此算力规模为硬核底座,九识重塑了市场对无人驾驶企业的认知,率先迈入多模态大模型的新范式。
破局万卡算力:无人驾驶的本质,是物理世界的多模态大模型
在现实运营中,末端与城配物流面对的是高度无序的真实物理世界——密集违停、临时手势、杂乱障碍物等大量长尾场景,对系统的智能上限提出了极高要求。这意味着,真正落地的 L4 级无人驾驶,不仅需要模型规模更庞大、训练的数据更稀缺、计算的复杂度也呈指数上升。
为此,九识作为业内首家建成万卡级算力集群的企业,搭建了近 1.5 万卡的 GPU 算力集群,全面覆盖模型训练、场景重建、数据标注及在线推理等全流程研发任务。并以此为支撑,九识自研的多模态基座大模型得以高效训练演进,赋予了九识大脑自主认知、动态推演与全场景无图泛化的核心能力。
场景驱动落地:大模型时代的多智能体协同无人驾驶新范式
基于强大的算力底座,“九识大脑”紧扣实际落地场景,建立起一套高效的车云协同作业机制。面对不同复杂度的现实路况,九识彻底摆脱了高精地图与固定规则的束缚,通过模型组合的精准分工,保障极端场景下的行驶安全与高效脱困。
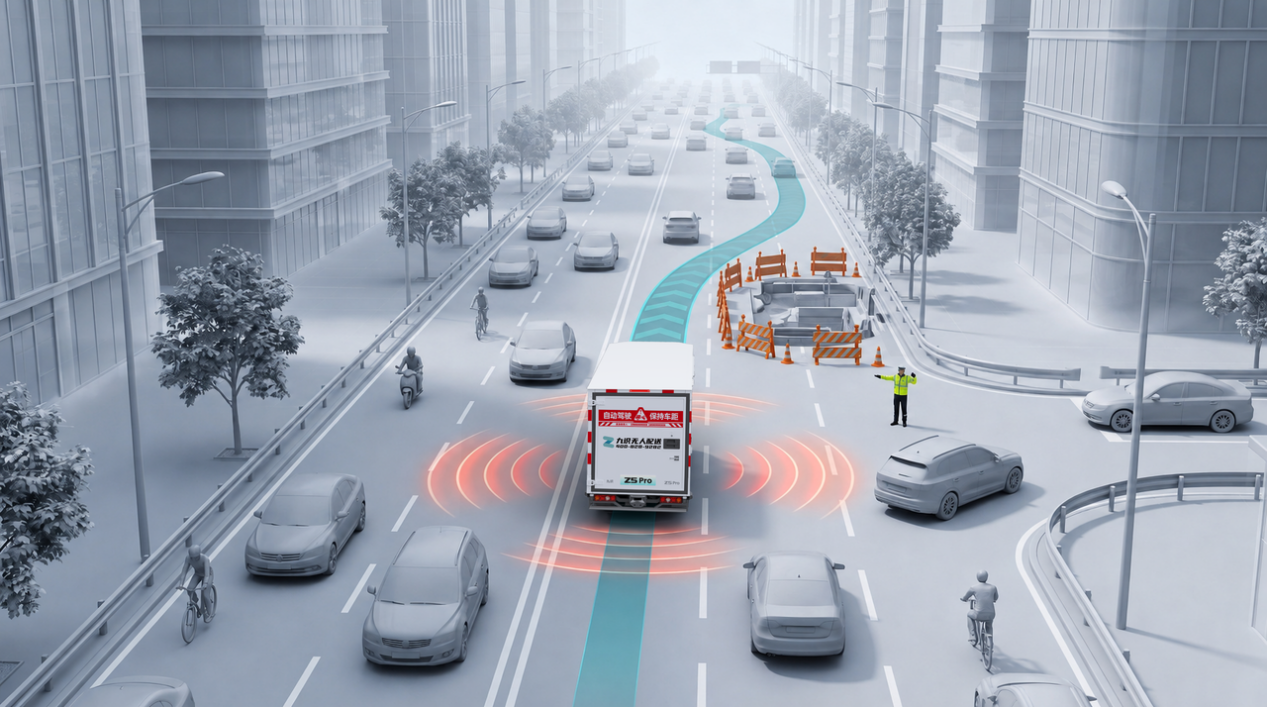
九识打造的车云联动大模型架构,会针对不同路况与速度区间分层部署模型:在30km以上的常规道路场景,车端智驾端到端模型即可完成驾驶任务。进入5-30km/h复杂路况,除依托车端VLA进行本地实时推理外,会调用云端VLA模型进行场景理解增强。
而在0-5km/h的极复杂末端或脱困场景,除了车云两端的VLA模型协作外,九识更是全球首创安全员Agent,能够自主完成极端场景下的救援脱困,作出绕行、靠边停车、重新规划路线等高阶决策。通过车端基础算力与云端增强能力的有机结合,九识突破传统车端模型的局限,实现常规道路、复杂路况、救援脱困的全场景覆盖。
多模态模型家族基石:APEX世界模型从百亿走向千亿
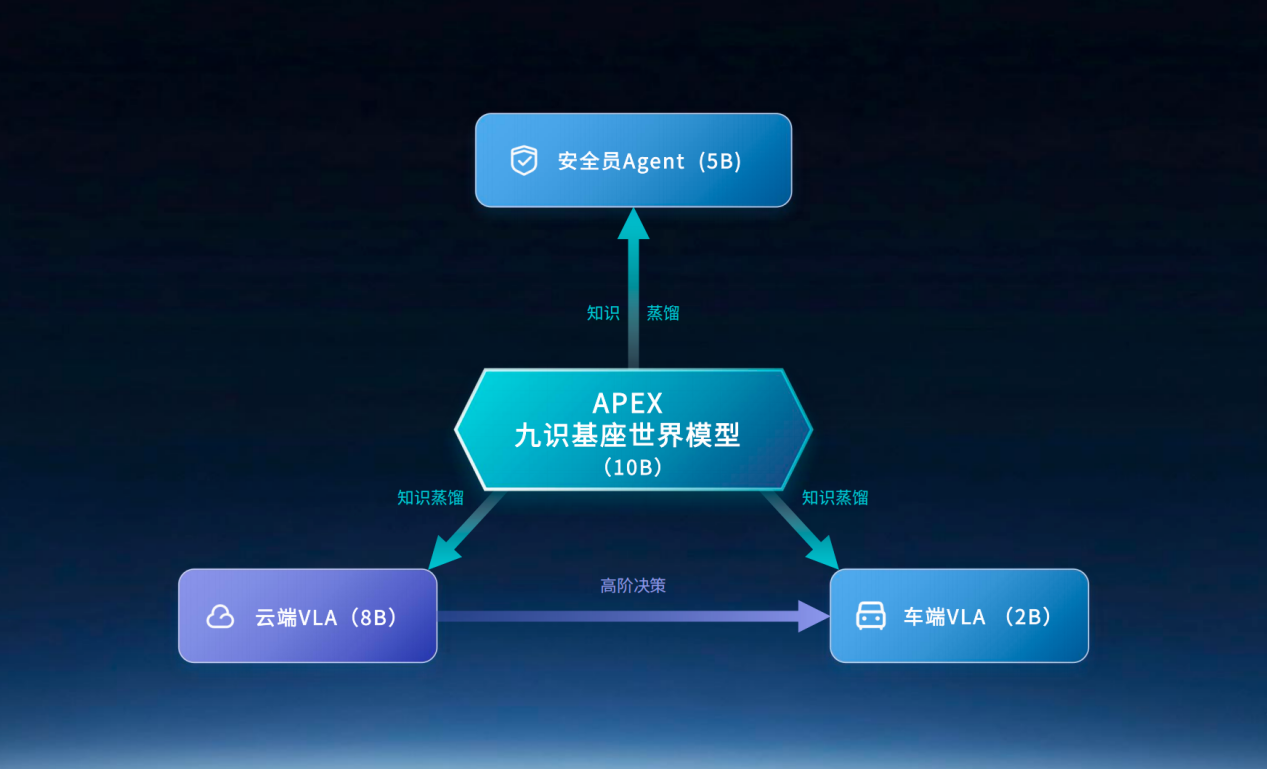
作为“九识大脑”的核心,九识基座世界模型——APEX以百亿级参数为支撑并向千亿迈进。它融合海量真实L4数据、互联网多模态知识以及真实运营的人类决策数据,通过知识蒸馏和物理推演,全面赋能数据、模型与评测三大板块。
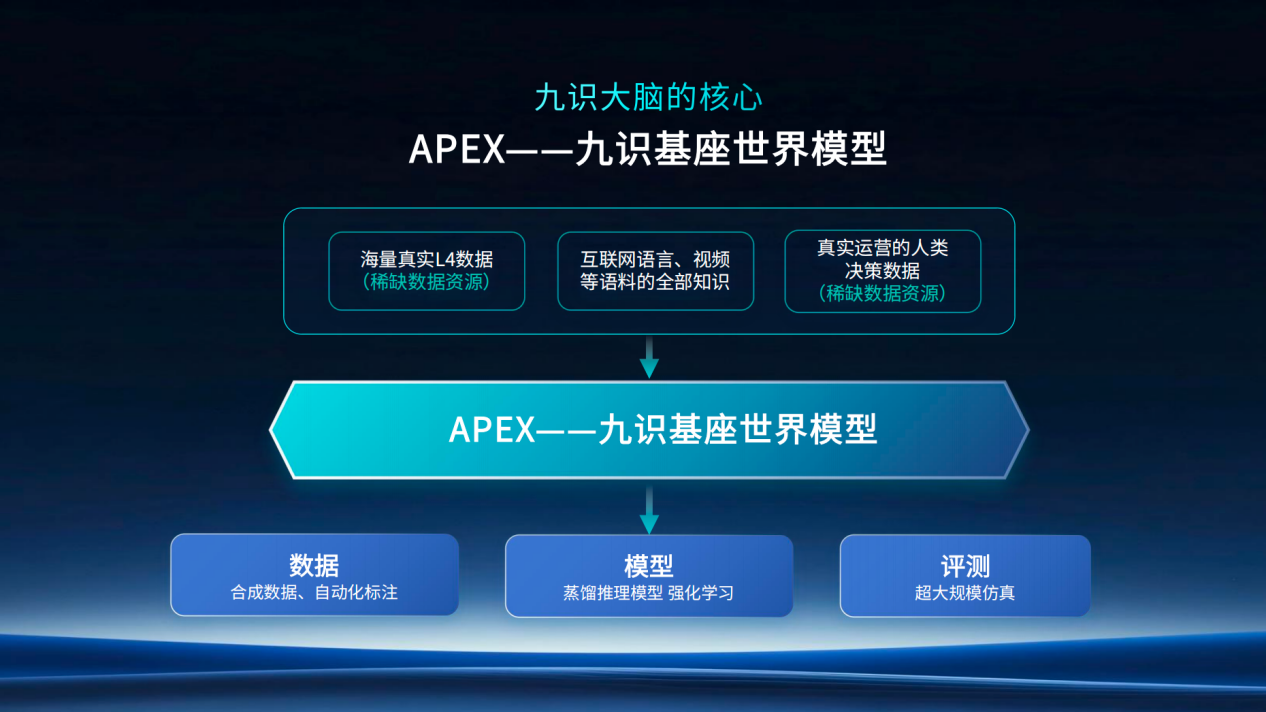
在此基础上,APEX构建起覆盖车端VLA、云端VLA、安全员Agent等模型矩阵,各模型产出的场景数据持续回流,反哺基座迭代优化,形成全栈自主可控的数据闭环。
在这一体系下,2.7亿公里 L4 真实运营里程与场景问题实时回流至基座世界模型,持续提升基座模型对真实物理规律与长时序博弈的理解能力。同时,强大的基座世界模型高效执行知识蒸馏,将云端大模型的能力下沉输出为更优的车端轻量化模型,一套基座即可批量适配多款 RoboVan 车型,显著降低多车型的迭代成本。
从场景问题解决到基座能力提升,再到车端模型蒸馏优化,九识通过“数据回流 - 基座升级 - 蒸馏下沉”的双向迭代增强,实现了安全与通行效率的双重突破。
从战略升级到万卡算力集群落地,九识正在进入无人驾驶多模态大模型的新阶段。作为业内首家建成L4万卡集群的企业,九识方面表示,将继续推进多模态基座大模型与车云协同架构的迭代,让大模型能力在更多城市物流场景中落地。