


从“听懂一句指令”到主动理解场景、连续完成任务,智能座舱正在进入新的竞争阶段。9月22日至24日,2026云栖大会在杭州举行。斑马智能在杭州国际博览中心一期H-01展区,以约300平方米的实车体验空间集中展示AutoOmni全模态端模型与云端Agent能力。相比只在屏幕上演示AI,这次展台把技术放进了不同品牌的车里,让观众直接体验端云协同的座舱交互。
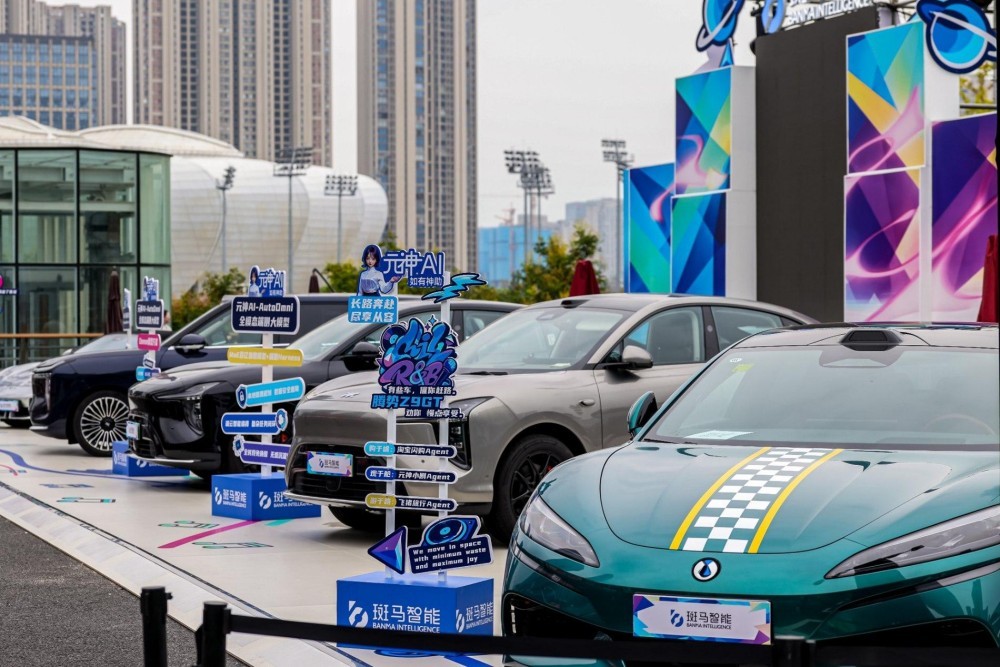
多品牌实车同场,AI能力不再停留在演示屏
现场汇集红旗、智己、腾势、MG、神行者等品牌车型,展出阵容覆盖量产实车与研发验证车辆。前者展示已进入具体车型的交互能力,后者用于呈现更前沿的模型与Agent方案。不同车型摆在一起,也让“同一套AI能力如何适配不同座舱”成为展台的直观问题。
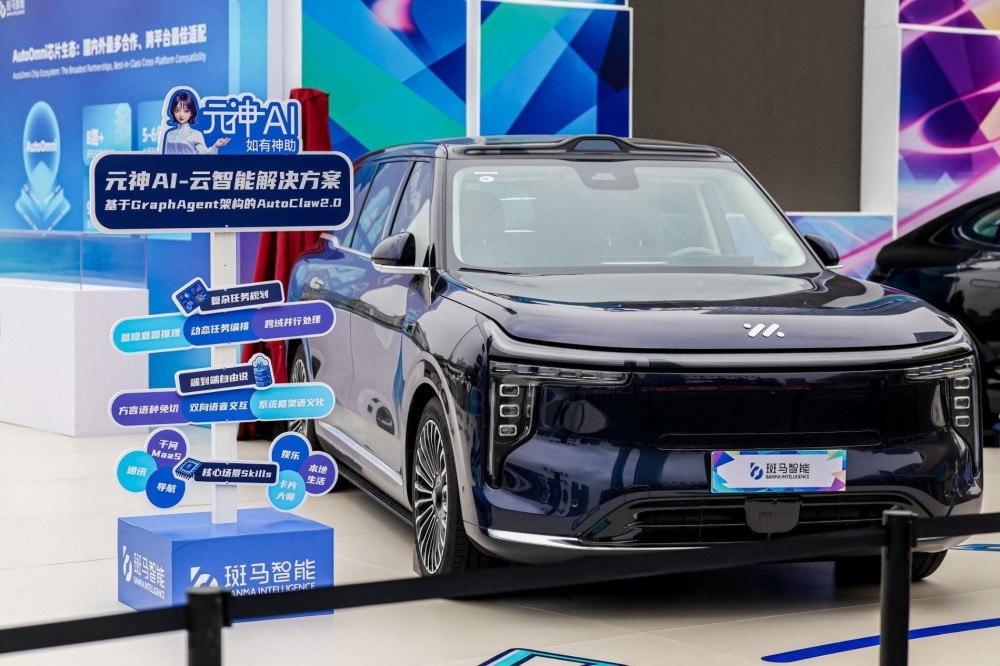
端侧AutoOmni:从免唤醒到断网可用
端侧是此次展示的一条主线。斑马智能带来AutoOmni全模态端模型方案,资料介绍其4B Dense架构可支持“真全车全时免唤醒”,并强调主动智能、断网可用与隐私保护。现场还展示了采用全新MoE架构的大尺寸端模型方案。对用户而言,技术差别最终要落到日常细节:能否自然接话、是否理解车内情境,以及网络不佳时基础交互能否继续。
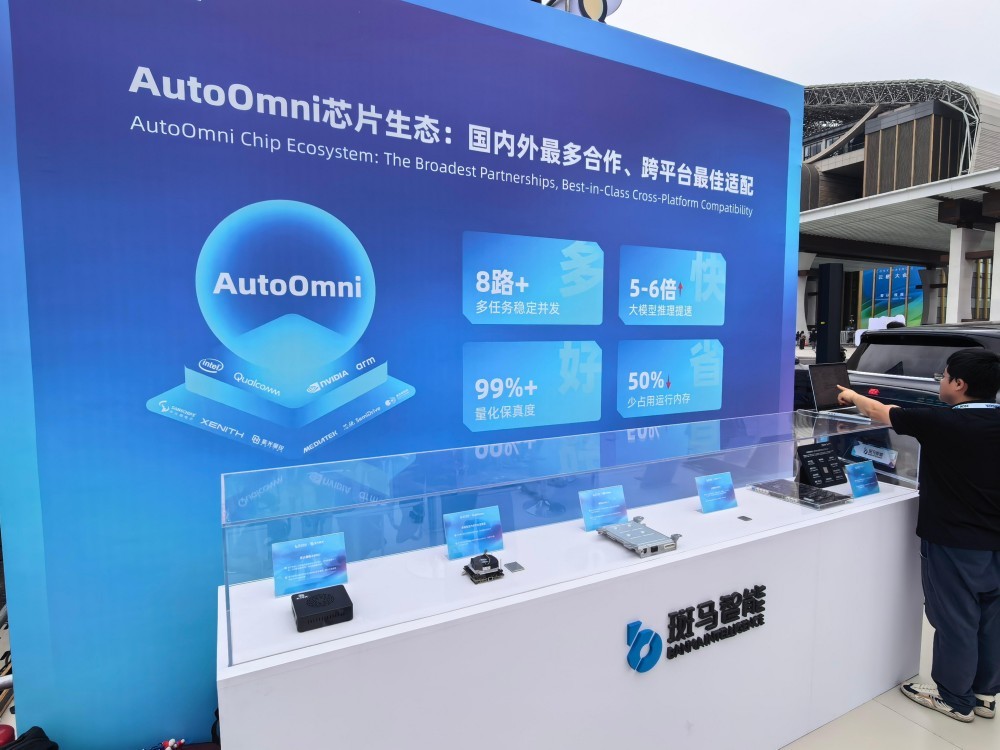
云端Agent:从回答问题走向完成任务
云侧展示则更强调任务执行。出行导航、音乐随心搜、影视随心搜、淘宝闪购、车书车控、百科闲聊和随行指问拍等Agent,将导航、娱乐、购物与车辆操作串联起来;研发车还展示基于GraphAgent架构的AutoClaw 2.0、数字娱乐SuperAgent和出行生活SuperAgent。它们所指向的变化,是把过去需要多次点击、反复切换应用的操作,尽可能收拢为连续的自然语言交互。
元神AI的“主动办事”有了具体画面
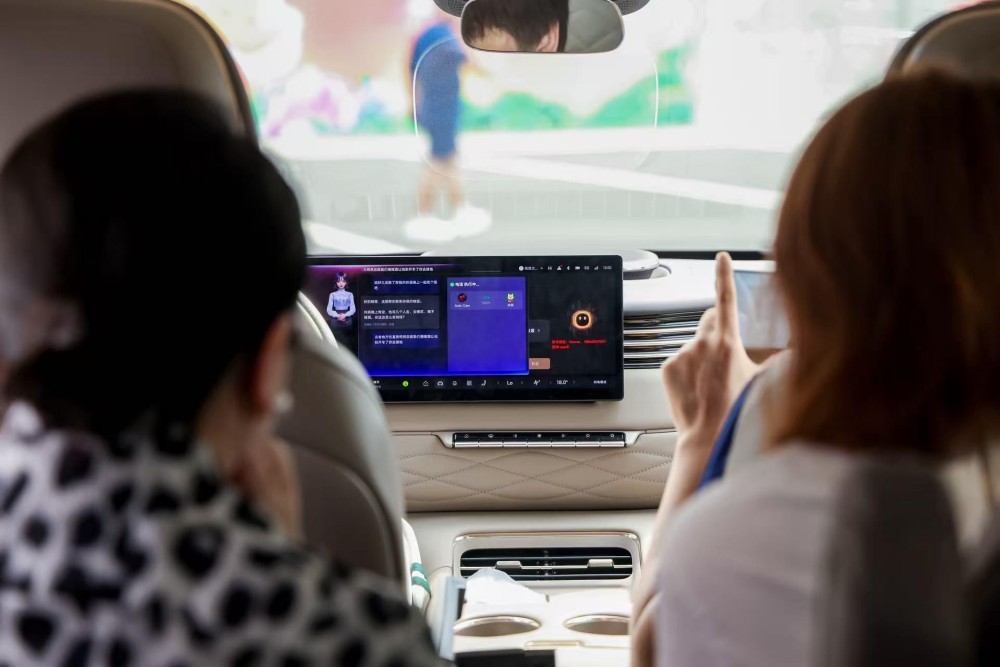
与展台上的车型陈列相比,实车座舱更能说明这套方案想解决什么问题。现场体验中,观众可以直接在中控屏上查看元神AI的对话、任务与应用界面。不同演示车辆的交互形式并不完全相同,但共同点是让AI从单次语音问答进入车控、导航和跨应用服务等连续场景。
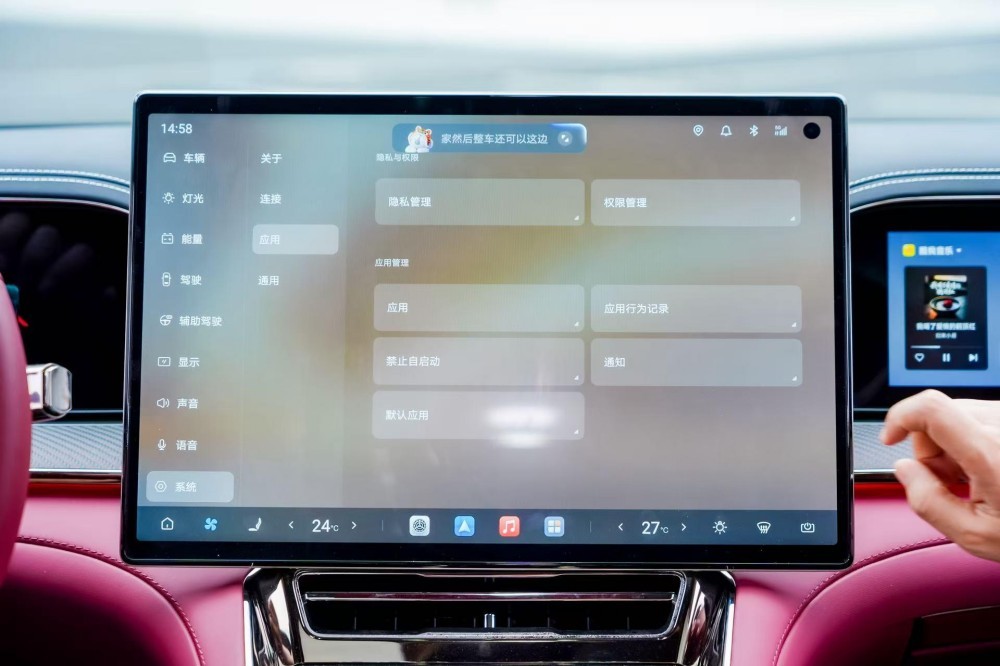
其中一辆展车的中控屏呈现了系统设置中的“隐私与权限”页面,隐私管理、权限管理、应用行为记录等入口清晰可见。对车载AI而言,主动理解用户意图是一面,如何让用户了解应用权限和数据使用情况,则是另一面。这张现场画面提供了观察座舱AI隐私管理设计的具体切口,但仅凭设置页面尚不能判断其实际数据处理机制。
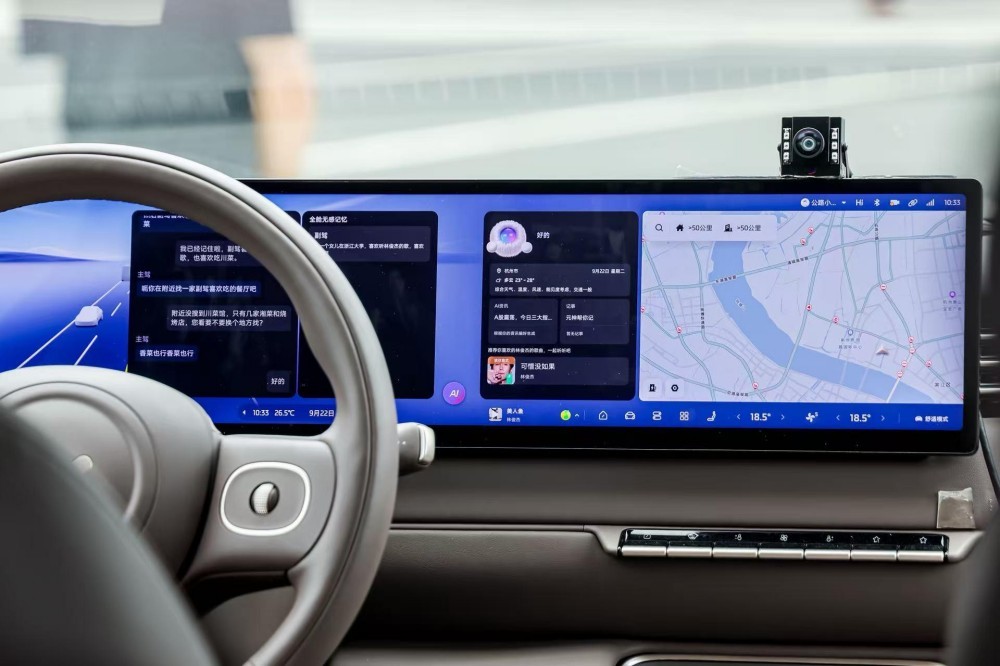
另一辆体验车的宽幅屏幕同时显示对话、记忆信息、AI助手和地图。画面中可以看到用户围绕出行与个人偏好展开交互,相关信息与导航界面并列呈现。它所展示的不只是“问一句、答一句”的语音助手,而是座舱尝试在当前任务中结合上下文与个人信息,减少重复交代需求的过程。新闻稿中提到的“我的世界”,在这样的交互界面里有了更直观的对应。
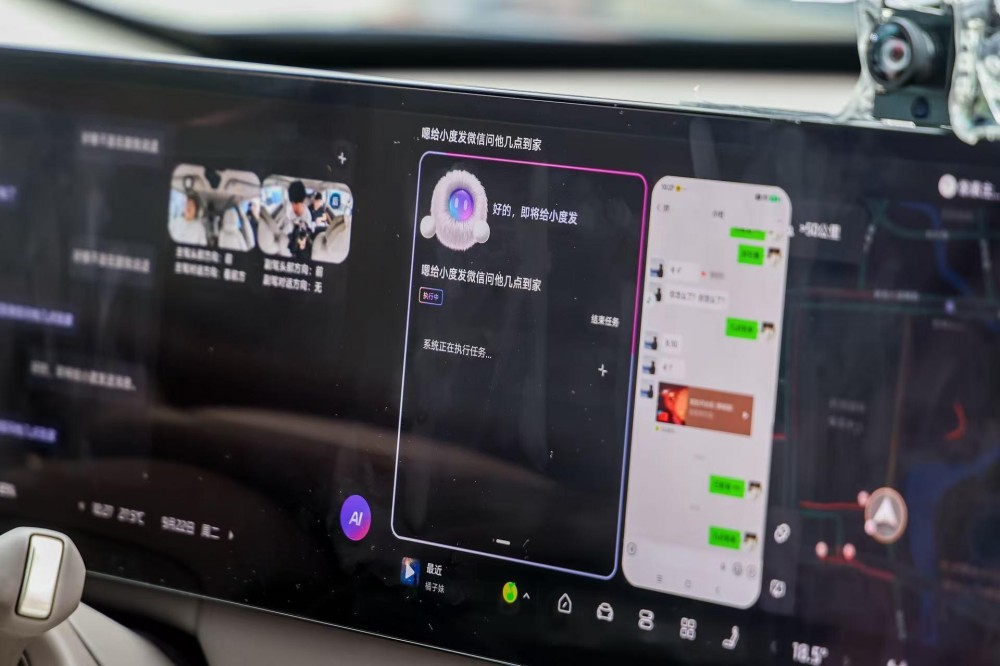
跨应用任务则更接近“主动办事”的另一层含义。在现场拍摄的演示画面中,用户提出“给小度发微信问他几点到家”,AI任务卡片显示“执行中”,旁边同步展示微信对话界面。照片记录的是任务发起和执行过程,不能据此认定消息已经成功发送或对方已回复;但它明确呈现了斑马智能希望打通的交互链路:用户表达目的,座舱AI调用外部服务完成后续操作,而不必由用户逐步切换应用。
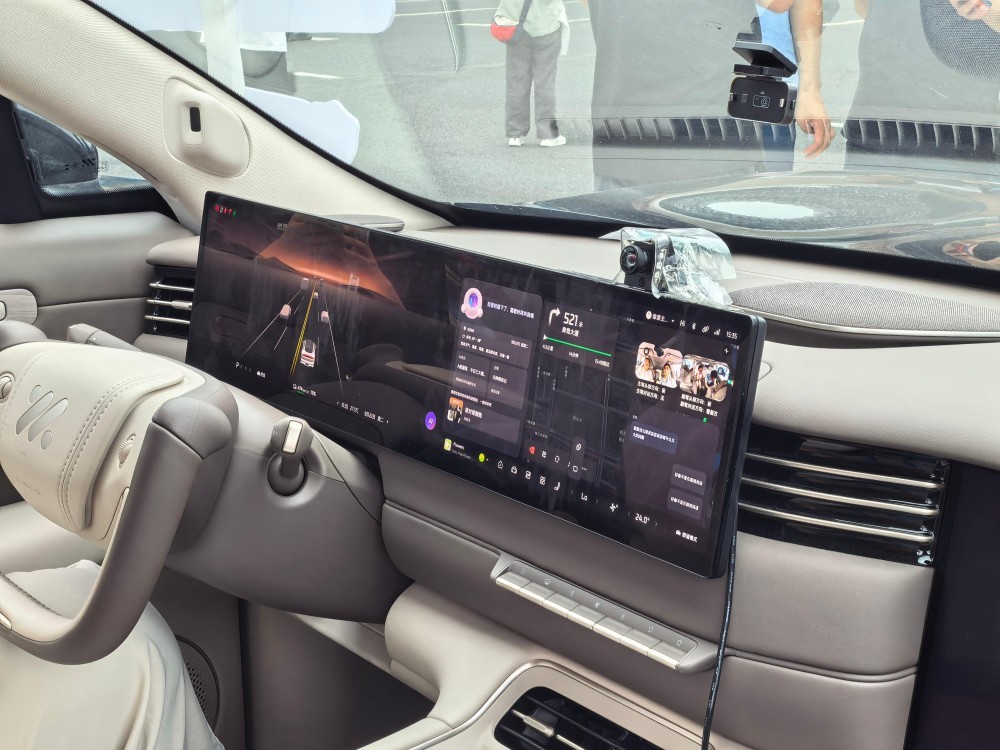
斑马智能在9月23日发布的AutoOmni 2.0-23B-A3B采用MoE混合专家架构。按照官方介绍,其普通座舱任务能力可比拟十倍参数量级云模型,复杂任务能力达到后者的80%—90%;现场还展示了基于端云一体Agent架构的多任务导航、车控、多媒体及跨域任务方案。上述性能对比属于品牌发布数据,实车照片主要能够印证交互场景和界面呈现,不能代替独立性能测试。
热点科技洞察:座舱AI的下一步,是端云协同下的持续服务
这次斑马智能展示的看点,不只是车里装上了多少个模型,而是端侧与云侧开始承担不同角色:端侧负责及时感知、自然交互和基础可用性,云端承接更复杂的信息获取与跨服务任务。新增的实车体验也让这一变化更具体:隐私与权限设置对应AI使用边界,记忆与导航同屏对应上下文理解,微信任务演示则指向跨应用执行。真正决定用户是否愿意长期使用的,仍是这些能力能否在日常驾驶中稳定、准确地衔接,而不是演示时完成了多少个指令。