一台人形机器人,如果要真正走进展厅、承担讲解工作,需要经过哪些测试?
面对突然提出的问题,它能不能接得住?遇到迎面而来的人,又能不能及时避让?
在西安电子科技大学科研团队的测试现场,人形智能导览机器人“小智”正接受一场来自真实环境的考验。
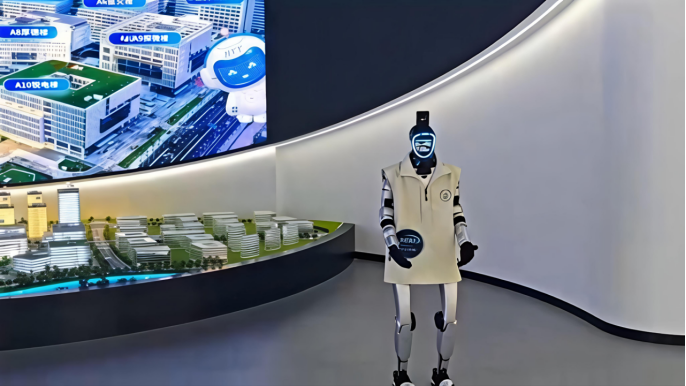
“小智”是一款由西安电子科技大学科研团队研发的人形智能导览机器人,可以自主行走、与人交流,并完成展厅讲解。
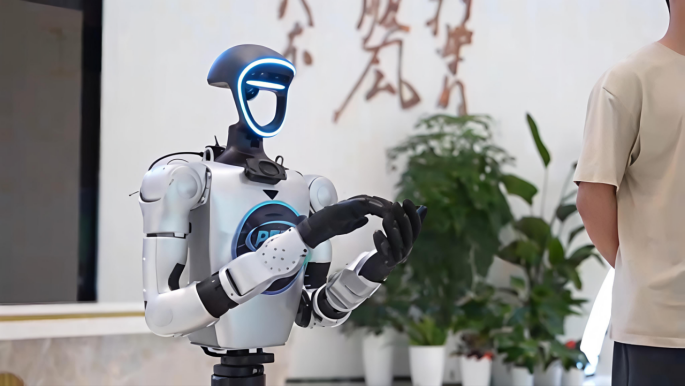
测试从接待访客开始。
面对前来参观的师生,“小智”主动打招呼、自我介绍,并开始进行展厅讲解。随后,研发人员在讲解过程中临时提出问题,观察它能否根据对话变化及时作出回应。
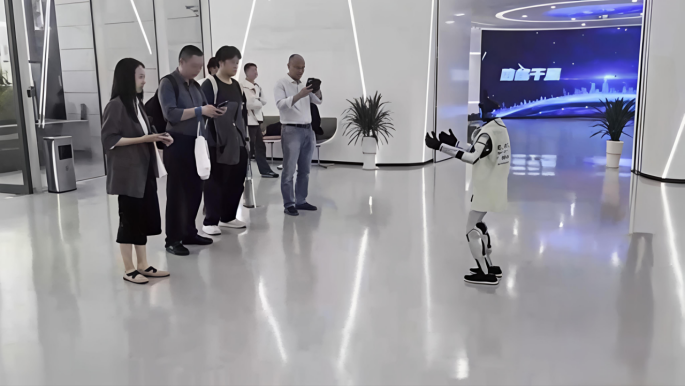
与按照固定程序完成讲解不同,真实交流中,访客的问题随时可能打断原有内容。研发团队通过连续对话测试,让“小智”面对插话、追问等情况,并在回答问题后继续原来的讲解。
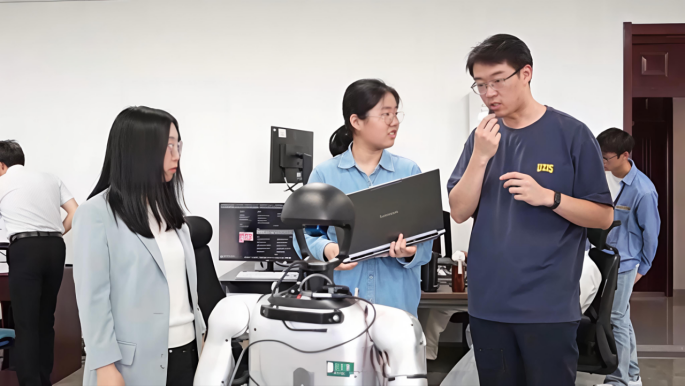
另一项测试则来自行走。
展厅里人员不断走动,机器人不能只按照固定路线前进。测试过程中,当人员突然出现在行进方向上,“小智”会及时调整方向,绕开障碍后继续前行。
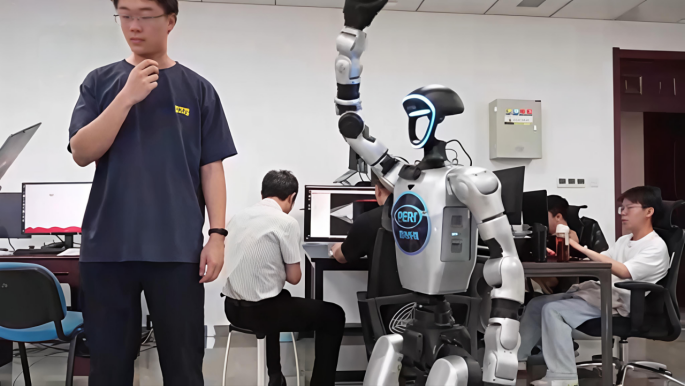
这些测试看似简单,实际上对应的是机器人进入真实场景后最常见的工作状态:有人提问、有人经过,环境也随时可能发生变化。
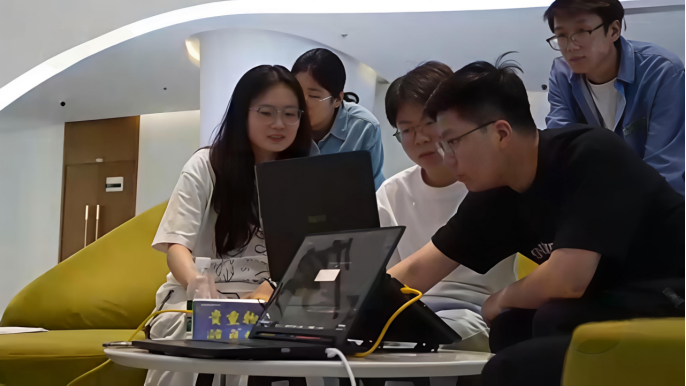
研发人员通过一次次实景测试,观察机器人面对不同情况时的反应,并根据测试表现继续调整系统。
经过此前的实际接待测试,“小智”曾在展厅完成两百余名访客的接待,在人员密集的环境中完成讲解和导览任务。
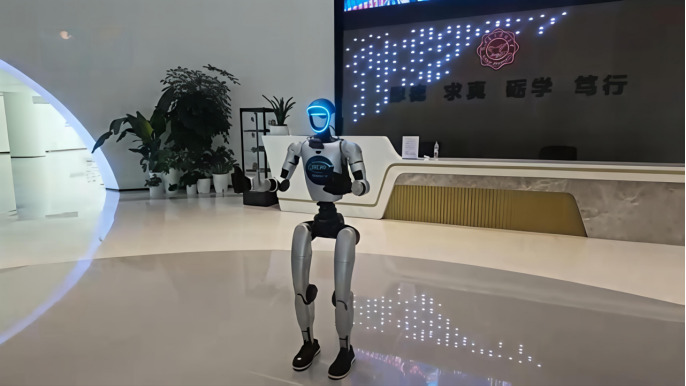
从实验室走进展厅,机器人面对的不再是预设好的程序,而是真实的人、真实的环境和不断变化的任务。
对具身智能而言,完成一次演示只是开始。能在真实场景中持续完成工作,才是科研成果走向实际应用需要跨过的一道关。
供稿:蒿玥
编辑:方婧 监制:赵芙萍
声明:转载此文是出于传递更多信息之目的。若有来源标注错误或侵犯了您的合法权益,请作者持权属证明与我们联系,我们将及时更正、删除。