
长江日报大武汉客户端10月12日讯“研发航天特种机器人,实现月面机器人向月面具身智能机器人的升级。”10月10日至11日,在武汉举行的第四届光谷人工智能大会上,中国科学院院士、中国探月工程四期总设计师于登云介绍,针对航天场景“高风险、高复杂、不确定”的特点,必须发展有航天特色的人工智能技术,研发低能耗、轻重量、高运算速度的航天专用AI,适配极端航天环境。
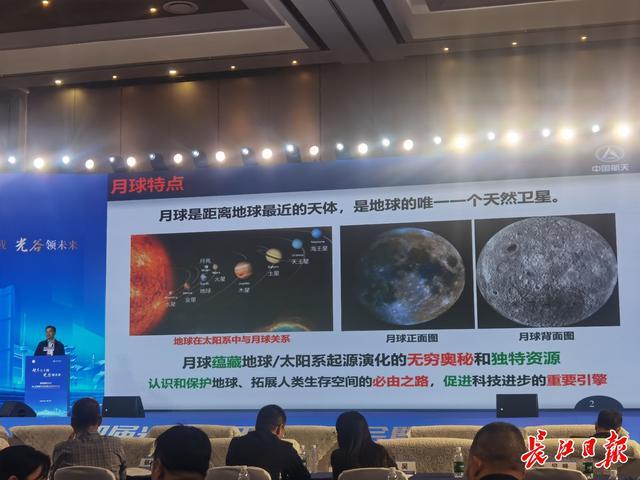
于登云院士作报告。 记者杨佳峰 摄
“随着中国航天从近地走向深空,人工智能正成为航天器不可或缺的核心能力。”于登云说,人工智能技术是航天器适应远距离、大时延、复杂环境及多机协同等深空探测场景的核心支撑,实现了从程序控制、自适应控制到智能自主控制的跨越升级,具备任务规划、故障处理、自主导航、自主控制、健康监测与修复、功能重组等自主能力。
于登云说,通过构建这一完整的智能自主体系,探月航天器能在无人干预下独立完成复杂任务的规划、执行与故障应对,显著提升深空探测任务在极端环境下的可靠性与自适应性。
航天应用有个突出难题,可概括为“三少两多”:可用测试样本少、机载算力有限、版本迭代机会少,同时可靠性要求高、时空状态变化快。而火箭卫星一旦发射上天,就没法派人上去维修,既要运行高度可靠,还要随时适应高速变化的时空状态。这些独特约束,决定了航天器的智能自主技术必须区别于通用人工智能,走出一条兼顾高可靠与高动态的自主发展路径。
于登云院士作报告。 记者杨佳峰 摄
于登云还有另一个身份——“脑科学与航天类脑智能技术重庆市重点实验室主任”,长期关注“生物脑科学+类脑智能+航天应用”的融合。在他看来,航天器与生物有天然的相似——都要在动态未知环境中保证自身存续、达成目标任务,可在感知、决策、控制等环节借鉴生物脑,撬动航天器实现智能跨代跃迁,做到飞行中在线学习、全生命周期演进。
我国正推进探月工程四期建设,目标直指月球南极着陆。对于未来月球基地的建设模式,于登云给出自己的判断:“月球基地是有人短期、无人长期自主的模式,需要寻求国际合作与共建。”他表示,月面基地将以具身智能机器人为核心开展运维,降低长期载人驻留的高昂成本与安全风险,并在完成月球环境认知的基础上,逐步推进月球本土资源的开发利用。
于登云最后说,当前人工智能等前沿技术已深度融入深空探测全流程,完全能够支撑后续更复杂深空探测任务,助力我国朝着2030年前实现载人登月的目标稳步迈进。
(长江日报记者杨佳峰 通讯员黄双子 左盈)
【编辑:丁翾】